


Praegu kasutatakse Hiinas masinnägemise tehnoloogiat peamiselt positsioneerimise, mõõtmise, tuvastamise ja tuvastamise neljas põhisuunas. Kujutise hankimise ja pilditöötluse protsessis esineb mitmeid tehnilisi raskusi, mis mõjutavad otseselt analüüsiandmete hankimise täpsust. Vaatame tehnilisi raskusi masinnägemissüsteemi projekteerimisel.
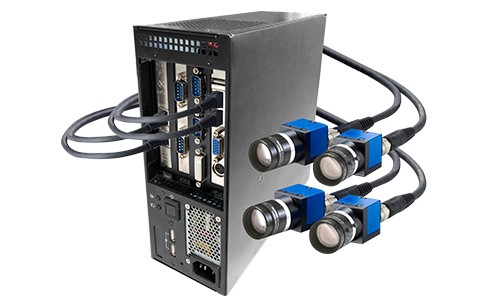
Esiteks, kalibreerimine
Kalibreerimine on üldiselt vajalik ülitäpse mõõtmise puhul, mis jaguneb peamiselt optiliste moonutuste kalibreerimiseks, projektsioonimoonutuste kalibreerimiseks, objekti ja kujutise ruumi kalibreerimiseks jne. Üldine kalibreerimisalgoritm põhineb aga tasapinnalisel kalibreerimisel ja kalibreerimist on keeruline kasutada algoritm mittetasapinnalise kalibreerimise probleemi lahendamiseks. Samuti on mõned erimõõtmised, mille puhul kalibreerimisplaati ei kasutata, mistõttu ei pruugi kalibreerimisalgoritm kõiki probleeme lahendada.
Teiseks tarkvara mõõtmise täpsus
Mõõtmistäpsus on üldiselt 1/2-1/4 pikslit, kuna mõõtmistarkvara täpsus on liiga väike, seda vähem on pildilt eraldatud funktsioonipunktide teavet.
Ülaltoodud viie probleemi kaudu on näha, et masinnägemissüsteemi projekteerimisel on palju segavaid tegureid, seega peame nende vältimatute probleemide vältimiseks tehnoloogiat pidevalt täiustama ja uuendama, kuid usume ka, et tehnoloogiline innovatsioon põhjustab palju probleeme. ei saa lahendada.
Kolmandaks objekti liikumiskiirus
Kujutise saamise protsessis sõltub pildi hägususe täpsus objekti liikumiskiirusest ja kaamera säriajast, seega põhjustab objekti kiire liikumiskiirus tõenäoliselt pildi hägusust, lisaks muud seadmed (tööstuslikud kaamerad, tööstuslikud objektiivid, valgusallikad, jne) mõjutab ka kaudselt tuvastamist.
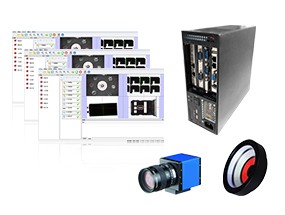
Neljandaks tooriku asukoha järjepidevus
Tooriku asukoha ebaühtlus on eriti oluline probleem, mis viib mõõtmise kontrollimiseni. Olenemata sellest, kas tegemist on võrgutuvastusega või võrguühenduseta tuvastamisega tööstuslikul tootmisliinil, peab masinnägemissüsteem toote pilditeabe hankimisel tagama, et toote saavutatud asend oleks samas asendis, vastasel juhul on positsioneerimine ebatäpne, mõõtevahend on ebatäpne, mille tulemuseks on mõõtmistulemuste kõrvalekalded ja toote kvalifikatsiooni on raske kontrollida.
Viiendaks, valgustuse stabiilsus
Masinnägemisrakendustes mõjutab mõõtmise täpsust enim valgustuse stabiilsus, sest seni, kuni valgustus veidi muutub, võivad mõõtmistulemused olla 1–2 pikslit valed. Peamine põhjus on see, et valgustuse ebastabiilsus mõjutab pildi saamise servaasendi muutumist, mistõttu tuleks masinnägemissüsteemi projekteerimisel välisvalguse mõju minimeerida ja toetava aktiivse valgusallika stabiilsus. tuleks tagada.
Ülaltoodu põhjal ei ole raske näha, et masinnägemissüsteemi projekteerimisel on palju tegureid, mistõttu peame nende vältimatute probleemide vältimiseks tehnoloogiat pidevalt täiustama ja uuendama.