


Lineaarmootori rakendussüsteem pole mitte ainult hea jõudlusega lineaarmootor, vaid ka juhtimissüsteem, mis suudab ohututes ja usaldusväärsetes tingimustes täita tehnilisi ja majanduslikke nõudeid. Automaatjuhtimistehnoloogia ja mikroarvutitehnoloogia arenedes on järjest rohkem lineaarmootori juhtimismeetodeid. Lineaarse mootori juhtimistehnoloogia uuringud võib jagada kolme aspekti: üks on traditsiooniline juhtimistehnoloogia, kaks on kaasaegne juhtimistehnoloogia, kolm on intelligentne juhtimistehnoloogia.
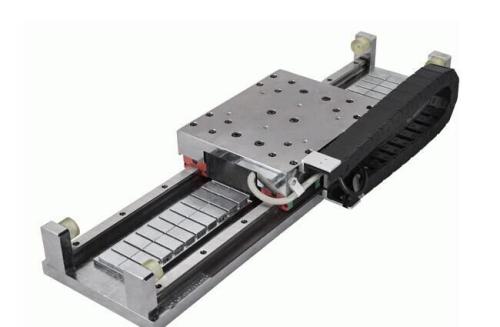
Vahelduvvoolu servosüsteemis on laialdaselt kasutatud traditsioonilisi juhtimismeetodeid, nagu PID tagasiside juhtimine ja lahtisidumise juhtimine. PID-juhtimine sisaldab dünaamilise juhtimise protsessis minevikku, olevikku ja tulevast teavet ning konfiguratsioon on peaaegu optimaalne, tugeva töökindlusega, on vahelduvvoolu servomootori ajamisüsteemi kõige elementaarsem juhtimisrežiim. Kontrolliefekti parandamiseks kasutatakse sageli lahtisidumise juhtimist ja vektorjuhtimist.
Lineaarmootori ajami juhtimise tehnoloogia ja rakendus
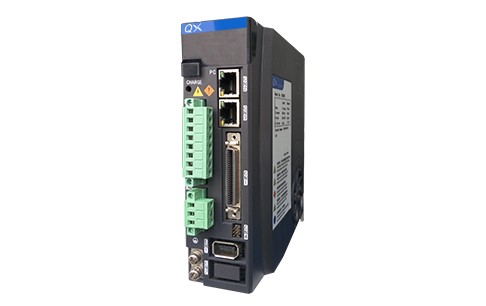
Foto: Zhongweixing QXL otseajamiga tooted
Traditsiooniline juhtimistehnoloogia on lihtne ja tõhus, kui objektimudel on fikseeritud, muutumatu ja lineaarne ning töötingimused ja töökeskkond on fikseeritud. Kuid suure täpsusega mikrosööda suure jõudlusega juhtudel peame arvestama objekti struktuuri ja parameetrite muutmisega. Igasugused mittelineaarsed mõjud, töökeskkonna muutused ja keskkonnahäired ning muud ajalised variatsioonid ja määramatuse tegurid, et saada rahuldav kontrolliefekt. Seetõttu on kaasaegne juhtimistehnoloogia pälvinud suurt tähelepanu lineaarse servomootori juhtimise uurimisel. Levinud juhtimismeetodid hõlmavad adaptiivset juhtimist, libiseva režiimi muutuva struktuuri juhtimist, tugevat juhtimist ja intelligentset juhtimist.
Viimastel aastatel on lineaarse mootori ajamisüsteemi juhtimises kasutusele võetud fuzzy-loogika juhtimine, närvivõrgu juhtimine ja muud intelligentsed juhtimismeetodid. Praegu kombineeritakse hägusloogikat, närvivõrku, PID-i, H∞ juhtimist ja muid olemasolevaid küpseid juhtimismeetodeid, üksteiselt õppides, et saavutada parem juhtimisjõudlus.
Lineaarmootori ajami juhtimistehnoloogia rakendamine on järgmine:
CNC süsteem kolvi keeramiseks
Tööpingi etteandesüsteemis on suurim erinevus lineaarmootori ajami ja algse pöördmootori ajami vahel mehaanilise ülekandeühenduse tühistamine mootorist töölauale (tõmbeplaat), tööpingi etteande ülekandeahela pikkus on lühendatud. nulli, nii et seda edastusrežiimi nimetatakse ka "nullülekandeks". Just selle "nullülekande" režiimi tõttu ei saa algse pöörleva mootoriga ajamirežiim jõudlusindeksit ja eeliseid saavutada. Esiteks, kiire reageerimine. Kuna mõned suure reaktsiooniaja konstandiga mehaanilised ülekandeosad (nt juhtkruvi jne) on süsteemist otse välja lülitatud, paraneb kogu suletud ahelaga juhtimissüsteemi dünaamiline reageerimine oluliselt ning reaktsioon on äärmiselt tundlik ja kiire. . Teiseks kõrge täpsus. Lineaarne ajamisüsteem tühistab mehaanilise mehhanismi, näiteks juhtkruvi, põhjustatud ülekandevahe ja vea ning vähendab jälgimisviga, mis on põhjustatud ülekandesüsteemi viivitusest interpolatsiooni liikumise ajal. Tööpingi positsioneerimistäpsust saab oluliselt parandada lineaarse asendi tuvastamise ja tagasiside juhtimisega. Lineaarmootorit kasutavat lineaarset liikumismehhanismi on selle kiire reageerimise ja suure täpsuse tõttu edukalt kasutatud spetsiaalse sektsiooniga tooriku CNC-treimisel ja lihvimisel. Riikliku Kaitsetehnoloogia ülikooli mitteringikujulise lõikamise uurimiskeskuse eesmärk on saavutada suurima võimsusega mitteringikujulisi sektsioone, töötades välja kõrgsagedusliku müra ja suure käiguga NC etteandeseadme, mis põhineb lineaarmootoril. CNC-kolbtööpinkide puhul on laua suurus 600 mm × 320 mm, käik 100 mm, maksimaalne tõukejõud 160 N ja maksimaalne kiirendus võib ulatuda 13 g-ni. Kuna lineaarne mootoriüksus ja laud on kokku kinnitatud, saab kasutada ainult suletud ahela juhtimist.
Selle seadme juhtimissüsteemi skeem on näidatud joonisel.
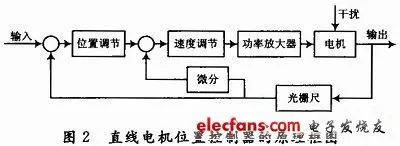
See on kahekordne suletud ahela süsteem, kus sisemine silmus on kiirusahel ja välimine ahel on positsiooniahel. Asendi tuvastamise elemendina kasutatakse ülitäpset resti joonlauda. Positsioneerimistäpsus sõltub võre eraldusvõimest ja süsteemi mehaanilist viga saab tagasiside abil kõrvaldada, et saavutada suurem täpsus.
Avatud CNC süsteem lineaarmootoriga
NC-süsteem koosneb arvutist ja avatud programmeeritavast liikumiskontrollerist. Platvormina kasutatakse üldist mikroarvutit ja Windowsi operatsioonisüsteemi. NC-süsteemi avamiseks kasutatakse juhtimistuumana liikumiskontrollerit standardse pistikprogrammi kujul arvutis. Lineaarmootoril põhineva avatud CNC-süsteemi üldine disainiskeem on näidatud joonisel 3.
Süsteem kasutab PCI{0}} liikumisjuhtimiskaardi sisestamise skeemi arvuti laienduspessa, mis koosneb arvutist, liikumisjuhtimiskaardist, servo draiverist, lineaarmootorist, CNC-töölauast ja nii edasi. Nende hulgas juhib CNC töölauda lineaarmootor, servojuhtimist ja masina loogilist juhtimist täidab liikumiskontroller, liikumiskontroller on programmeeritav, liikumise alamprogrammi tõlgendamise ja CNC-programmi täitmise (G-kood jne ., kasutaja laiendamise tugi). PCI-8132 on PCI-liidesega 2-telje liikumisjuhtimiskaart. See võib genereerida kõrgsageduslikke impulsse samm- ja servomootori juhtimiseks, kahe telje mootori liikumise juhtimiseks ning lineaarse ja ümmarguse interpolatsiooni teostamiseks. CNC-töötluses antakse asendi tagasiside. PCI-siin asendas tänapäeva tööstusjuhtimistehnoloogias järk-järgult ISA siini, muutudes peavoolu siinivormiks, sellel on palju eeliseid, näiteks Plug and Play (Plug and Play), katkestuste jagamine, pakkudes kasutajatele suurt mugavust, on praegu kõige arenenum. , kõige levinum siin arvutis.