


ülevaadet
EtherCAT on avatud arhitektuuriga Etherneti-põhine väljasiinisüsteem. CAT EtherCATis on juhtimisautomaatika tehnoloogia akronüüm. Algselt töötas välja Beckhoff Automation GmbH Saksamaal. EtherCAT seab reaalajas jõudluse ja topoloogilise paindlikkuse uue standardi, järgides samal ajal väljasiini kasutuskulusid või isegi vähendades selle kulusid. EtherCAT-il on ka ülitäpne seadmete sünkroonimine, valikuline kaablite koondamine ja funktsionaalne turvaprotokoll (SIL3).
põhimõte
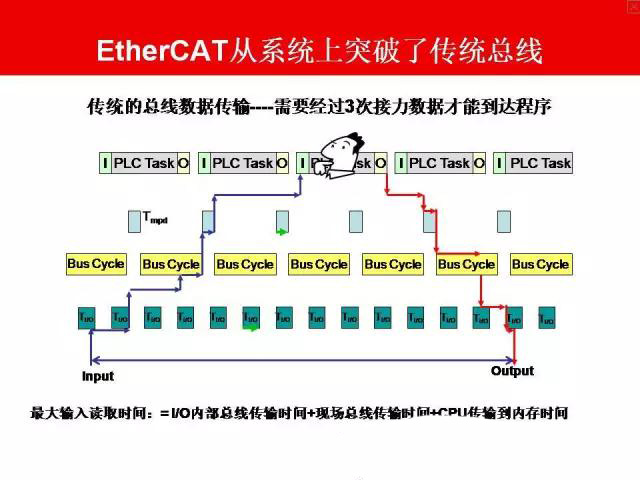
Reaalajas funktsionaalsuse pakkumiseks on mitu Etherneti lahendust: näiteks CSMA/CD juurdepääsuprotsessi keelamine kõrgema protokollikihi kaudu ja selle asendamine ajalõike või küsitlusprotseduuriga. Teised skeemid kasutavad privaatseid lüliteid ja jaotavad Etherneti pakette täpse ajakontrolliga. Kuigi need lahendused suudavad pakette ühendatud Etherneti sõlmedesse toimetada suhteliselt kiiresti ja täpselt, on ribalaiuse kasutamine madal, eriti tüüpiliste automatiseerimisseadmete puhul, sest isegi väga väikese andmemahu puhul tuleb saata Etherneti täiskaader. Lisaks sõltub väljund- või ajamikontrollerile ümbersuunamiseks ja sisendandmete lugemiseks kuluv aeg suuresti täitmisrežiimist. Tihti on vaja kasutada alambussi, eriti modulaarsetes I/O süsteemides, mis sarnaselt Beckhoffi K-siiniga kiirendavad edastamist sünkroonse siinisüsteemi kaudu, kuid selline sünkroniseerimine ei väldi sidesiinide edastamise viivitusi.
EtherCATiga suutis Beckhoff ületada need teiste Etherneti lahenduste süsteemipiirangud: enam ei olnud vaja igas ühenduspunktis Etherneti pakette vastu võtta, neid dekodeerida ja protsessiandmetesse kopeerida. Kui kaadrid läbivad iga seadet, sealhulgas selle aluseks olevat lõppseadet, loeb EtherCAT jaamakontrollerilt selle seadme jaoks olulisi andmeid. Samamoodi saab sisendandmeid sisestada sõnumisse selle läbimisel. Pärast kaadri läbimist (viivitatud vaid mõne biti võrra) tunneb alamjaam ära asjakohase käsu ja töötleb seda. Seda protsessi rakendatakse alamkontrolleri riistvara kaudu ja seetõttu ei sõltu see reaalajas töötavast süsteemist või protokollipinu tarkvara protsessori jõudlusest. Võrgusegmendi viimane EtherCAT-i alamseade tagastab täielikult töödeldud sõnumi, nii et sõnum tagastatakse vastussõnumina esimeselt alamseadmelt ülemseadmele.
Etherneti vaatenurgast on EtherCAT siini segment lihtsalt suur Etherneti seade, mis võtab vastu ja saadab Etherneti kaadreid. See "seade" ei sisalda aga ühtki allavoolu mikroprotsessoriga Etherneti kontrollerit, vaid ainult suurt hulka EtherCATi alamjaamu. Nagu iga Etherneti puhul, ei vaja EtherCAT side loomiseks lülitit, mille tulemuseks on puhas EtherCAT-süsteem.
esitus
EtherCAT saavutab võrgu jõudluse uue taseme. 1000 hajutatud I/O andmete värskendusperiood on ainult 30 μs, kaasa arvatud terminali tsükli aeg. Etherneti kaadri kaudu saab vahetada kuni 1486 baiti protsessiandmeid, mis võrdub peaaegu 12 000 digitaalse I/O mahuga. Seda andmemahtu saab edastada vaid 300 μs jooksul.
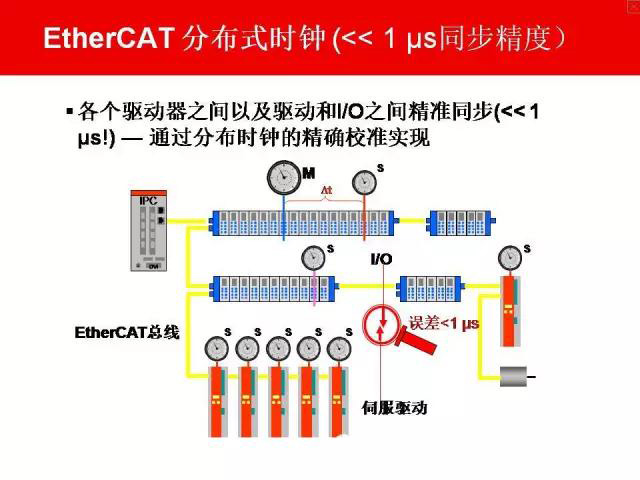
Side 100 servovõlliga on vaid 100 μs. Selle aja jooksul saab seadistusväärtusi ja juhtimisandmeid edastada kõikidele telgedele ning teatada nende tegelikust asukohast ja olekust. Hajutatud kellatehnoloogia tagab, et sünkroniseerimisaja hälve nende telgede vahel on väiksem kui 1 mikrosekund.
Tänu EtherCAT-tehnoloogia suurepärasele jõudlusele saame realiseerida juhtimismeetodi, mida traditsiooniline väljasiinisüsteem ei suuda realiseerida. Nii saab läbi siini moodustada ka ülikiire kiirusega juhtkontuure. Funktsioone, mis varem nõudsid spetsiaalset riistvaratuge, saab nüüd kaardistada tarkvaras. Hiiglaslikud ribalaiuse ressursid võimaldavad edastada olekuandmeid paralleelselt mis tahes andmetega. EtherCAT-tehnoloogia võimaldab kommunikatsioonitehnoloogial sobitada kaasaegse ja suure jõudlusega tööstuslike personaalarvutitega. Bussisüsteem ei ole enam kitsaskoht ideede kontrollimiseks. Andmete edastamine hajutatud sisendis/väljundis ületab jõudlust, mida saab saavutada ainult kohalike I/O liidestega.
See võrgu jõudluse eelis ilmneb suhteliselt mõõduka arvutusvõimsusega väikeste kontrollerite puhul. EtherCATi kiire silmus, mida saab teha kahe juhtkontuuri vahel. Seetõttu on kontrolleril alati saadaval uusimad sisendandmed ja väljundi adresseerimise viivitus on minimaalne. Kontrolleri reageerimiskäitumist saab oluliselt parandada ilma selle enda arvutusvõimsust suurendamata.
EtherCATi põhimõtted on skaleeritavad ega piirdu 100 megabiti ribalaiusega – võimalik on skaleerida kuni gigabit Ethernetini.
EtherCAT asendab PCI:
Arvutikomponentide miniaturiseerimise kiirenedes sõltub tööstuslike personaalarvutite maht peamiselt vajalike pesade arvust.
Kiire Etherneti ribalaiuse ja EtherCAT-i sideriistvara (EtherCAT-i alluvkontrolleri) andmeribalaiuse kasutamine avas uue rakendusvõimaluse: tavaliselt IPC-s asuvad liidesed viidi üle EtherCAT-süsteemide intelligentsetele liidese terminalidele. Lisaks hajutatud sisendi/väljunditele, telgedele ja juhtseadmetele saab arvuti Etherneti pordi kaudu adresseerida keerulisi süsteeme, nagu väljasiini peajaamad, kiired jadaliidesed, lüüsid ja muud sideliidesed. DVS-i terminalide kaudu saab ühendada isegi teisi Etherneti seadmeid, millel pole protokollivariantide piiranguid. Tööstusliku personaalarvuti suurarvuti suurus väheneb, kulud vähenevad, Etherneti liidesest piisab kõigi sideülesannete lahendamiseks.
Kasutage hajutatud väljasiini peaterminali kaudu integreerimiseks PCI väljasiini seadmete (PROFIBUS, CANopen, DeviceNet, AS-i jne) asemel Etherneti. Väljasiini juhtseadme mittekasutamine salvestab arvutisse PCI pesad.
Siini topoloogia
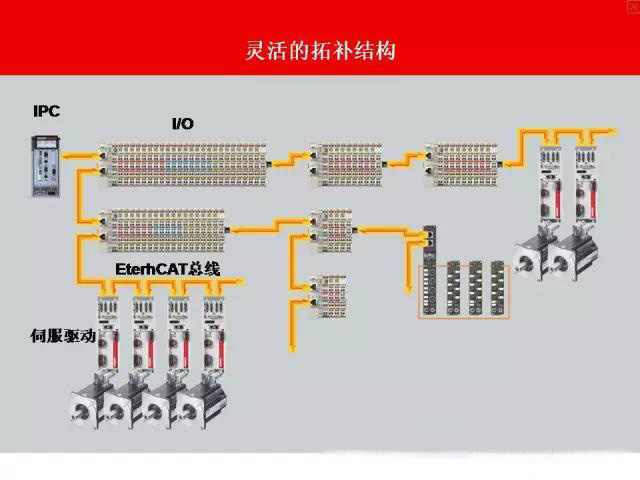
Siin, puu või täht: EtherCAT toetab peaaegu kõiki topoloogiaid. Seega saab väljasiinidest tuletatud siinistruktuuri kasutada ka Etherneti jaoks. Siini- ja harustruktuuride kombinatsioon on eriti kasulik süsteemi juhtmestiku jaoks. Kõik liidesed asuvad siduritel, välistades vajaduse täiendavate lülitite järele. Muidugi saab kasutada ka traditsioonilist kommutaatoripõhist täht Etherneti topoloogiat.
Erinevate ülekandekaablite kasutamine võib maksimeerida juhtmestiku paindlikkust. Paindlikud ja odavad standardsed Etherneti pistikkaablid võivad edastada signaale Etherneti režiimis (100baseTX) või E-siini kaudu. Optilisi kiude (Pfos) saab kasutada erirakendustes. Etherneti ribalaiust (nt erinevad optilised ja vaskkaablid) saab kasutada koos lülitite või meediumimuunduritega. Fast Etherneti füüsilised omadused võimaldavad seadmetel asuda üksteisest 100 meetri kaugusel, samas kui E-busi vahekaugus võib olla vaid 10 meetrit. Kiire Etherneti või E-busi saab valida vastavalt kaugusnõuetele. EtherCAT süsteem mahutab kuni 65535 seadet, seega on võrgu üldine suurus peaaegu piiramatu.
Topoloogia saate vabalt valida. Juhtmestikul on suurim paindlikkus: kas kasutada lülitit, kasutada siini topoloogiastruktuuri või puu topoloogiastruktuuri, võib valida mis tahes kombinatsiooni. automaatne aadressi määramine; IP-aadressi ei pea määrama.
avatus
EtherCAT ei ühildu mitte ainult täielikult Ethernetiga, vaid sellel on ka ainulaadne avatud disainifunktsioon: see võib eksisteerida koos teiste Etherneti protokollidega, mis pakuvad erinevaid teenuseid, ja need kõik eksisteerivad samal füüsilisel andmekandjal – tavaliselt on sellel vaid väike mõju. võrgu üldine jõudlus. Standardseid Etherneti seadmeid saab ühendada EtherCAT-süsteemiga lüliti terminali kaudu, mis ei mõjuta tsükliaegu. Traditsioonilise väljasiini liidesega varustatud seadmeid saab integreerida võrku läbi ühenduse EtherCAT väljasiini peaterminaliga. UDP-protokolli variant võimaldab seadmeid integreerida mis tahes pesa liidesesse. EtherCAT on täielikult avatud protokoll, mis on tunnistatud ametlikuks IEC spetsifikatsiooniks (IEC/PAS62407).