


Automaatikaprojekti kavandamisel, mis hõlmab liikuvaid objekte või mõnda korduvat liikumisfunktsiooni, tuleb projektile kasuks robotite kaasamine. Õiget tüüpi roboti valimine vähendab projekteerimiskulusid ja suurendab edukuse määra. Lihtsad rakendused kasutavad ainult korduvaid programmeeritud liikumisi, kuid masinnägemissüsteemi lisamine või roboti juhtimissüsteemiga ühendatud väljaanduri seadmete komplekti lisamine võib võimaldada robotil saavutada adaptiivset liikumist, mis võib muuta seadme tegelikku liikumist. robot.
Robotmüüjad saavad aidata kasutajatel valida positsioneerimisvõimalustega süsteeme. Internetis on palju videoid, mis näitavad robotsüsteeme erinevate liikumistega, seega pidage meeles, et neid videoid vaadates, kui need on tootjalt, töötab videol olev robot tavaliselt oma jõudluse piiril. Kuid praktilises kasutuses ei ole robotil võimalik pidevalt töötada, kui selle jõudlus on piiril.
Paljud robotitootjad pakuvad modelleerimis- ja simulatsioonitarkvara, mis aitab klientidel valida nende vajadustele kõige paremini vastava roboti. "LOSTPED" aitab määratleda roboti parameetrite väljatöötamiseks vajalikku teavet, koormus, trend, kiirus, töö, täpsus, keskkond ja missioonitsükkel on andmepunktid, mida on vaja robotsüsteemi või mis tahes liikumisjuhtimisrakenduse õigeks planeerimiseks ja kujundamiseks.
Üldisi robotitüüpe on mitu, mida klient saab valida. Igal robotil on mõned lisafunktsioonid rakenduse kohandamiseks vastavalt kliendi nõudmistele.
Mitme liigesega robot
Kui enamik inimesi mõtleb tööstusrobotitele, kujutavad nad ette mingisugust mitmeliigendiga robotit. Seda tüüpi robotid ilmuvad sageli telereklaamides ja tööstusega seotud videotes. Puudub range määratlus mitme liigendiga robotil, millel on 4–6 liigendiga fikseeritud alus. Tegelikult on liigendatud roboteid, millel on vaid 2 telge ja kuni 10 telge. Lisaks võib robotkäe lõpptööriist (EOAT) pakkuda rohkem liikumisvõimalusi. Mitme liigendiga robotite standardfunktsioon on nende võime töötada 3D-ruumis või tööruumis. Mitme liigesega roboti suurim tööruum sarnaneb sfääriga ja tavaliselt määrab see ruumis olevad punktid polaarkoordinaatide süsteemi abil.
Mitme liigesega robotit kasutatakse laialdaselt selle suure tööulatuse tõttu, see võib asetada roboti käe otsatööriista peaaegu iga nurga all peaaegu lõpmatule arvule tasapindadele. Näiteks keevitamisel on mõlemat keevitustehnikat kasutav mitme liigendiga robot pidevam ja korratavam kui inimene. Kui toorik on fikseeritud asendis, suudab keevitusotsik täpselt määrata optimaalse vahemaa, nurga ja kiiruse. Isegi kui toorik ei ole roboti alusega risti, saab robot täpseks ja korratavaks kontrollimiseks kasutada 3D-laserit ja masinnägemist. Mitmeliigendiga robotite muud rakendused hõlmavad värvimist, puurimist, koputamist, lõikamist, korjamist, materjali käitlemist, pakkimist ja kokkupanekut.
Selles artiklis käsitletud robotitüüpide hulgas on mitme liigendiga robotid kõrgema hinnaga. Mitme liigendiga roboti lihtsate liikumiste programmeerimine on tavaliselt saavutatav punktide ja toimingute otse õpetamisega ning keerukas positsioneerimine nõuab kontrolleri koodi kirjutamist. Välitöötajad saavad roboti asendit muuta või peenhäälestada.
SCARA robot
Selective Compliance Assembly Robotic Arm Robot (SCARA) omab kindlat alust fikseeritud asendis, selle robotkäsi on fikseeritud z-teljel, samal ajal kui see pöörleb xy-teljel. Roboti käe keskel on täiendav xy-telje liigend, õla otsas olev lineaarne täiturmehhanism paneb Z-telje liikuma 90 kraadi baastasandi suhtes ja lineaarajamil on täiendav θ-telg. Seega on scara robotil kokku neli telge. SCARA robot jäljendab paljuski inimese käe liikumist ja roboti suurim tööruum on võrdväärne silindri osaga.
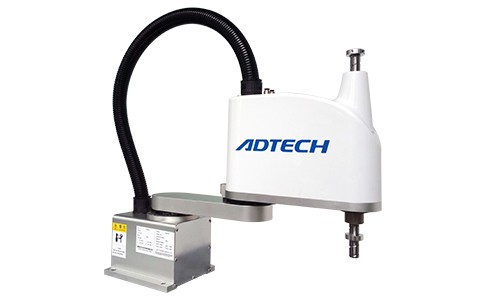
Töötamisel saab SCARA robotkäsi töötada suurel kiirusel, säilitades samas ülitäpse positsioneerimise. Kui töötasandid on kõik üksteisega paralleelsed, saab materjali käsitsemist ja toote kokkupanekut sageli teha SCARA robotkäe abil. Tööriista otsas oleva nihkelaseri kasutamine võimaldab monteerimisliinil kasutada kiireid kuupkoordinaatmõõteseadmeid (CMM). Masinnägemissüsteemiga varustatud SCARA robot suudab läbi viia täpse kontaktivaba kontrolli. Laserite, plasmalõikurite ja ruuterite paigaldamine robotkäe tööriista otsa võimaldab täpset söövitamist, lõikamist ja freesimist.
Objekti kaal, mida SCARA robot kannab, tekitab selle pöörlevatele liigestele radiaalseid koormusi, mistõttu peavad selle laagrid olema piisavalt tugevad, et roboti eeldatava eluea jooksul täielikult toimida. SCARA roboti koormuse impulss ei tohi olla nii suur, et mootorid aeglustuksid ja käsi ei liiguks.
Ristkülikukujuline koordinaatrobot
Descartes'i robotid saavad sageli hakkama suuremate koormustega kui mitme liigendiga robotid või SCARA robotid väiksema kuluga. Ristkülikukujuline koordinaatrobot kasutab koorma kaalu jagamiseks raami struktuuri (joonis 3). Descartes'i robot liigub lineaarselt x-, y- ja z-teljel ning see on samuti sunnitud liikuma raami sees, mis võib olla sadu või tuhandeid meetreid või jalgu pikk. Raam võib olla standardne või poolstandardne lineaarne liug- ja kuulkruvi, selline arhitektuur võimaldab ristkülikukujulise koordinaadi tüüpi robotil vajadusel eesmärki muuta. Descartes'i koordinaattüüpi roboti tööruum sarnaneb ristkülikuga ja kasutab positsioneerimiseks Descartes'i koordinaatsüsteemi.
Ristkülikukujulisi koordinaatroboteid kasutatakse sageli toodete valimiseks ja paigutamiseks, aga ka hermeetikute, ruuterite, laserite ja plasmalõikusmasinate või mis tahes roboti tööruumi jaoks sobivate liigutuste paigaldamiseks.
Delta robot
Delta robotil on kolm paralleelset õlakomplekti ja pöörlevad või lineaarsed ajamid. Kui täiturmehhanismile rakendatakse jõudu, liigub lõpp-efektor x-, y- ja z-teljel, kuid ei pöörle. Delta robot on mõeldud kerge koormaga pealevõtmiseks ja paigutamiseks, kuid muuks kasutuseks on 3D-printimine, kirurgia ja montaažioperatsioonid. Delta robotid kasutavad kergeid käsi, millel on väga väike inerts ja mis liiguvad väga kiiresti. Erinevalt manipulaatorist suudab Delta robot liikuda oma tööruumis 360-kraadise ringikujulise liikumisega.